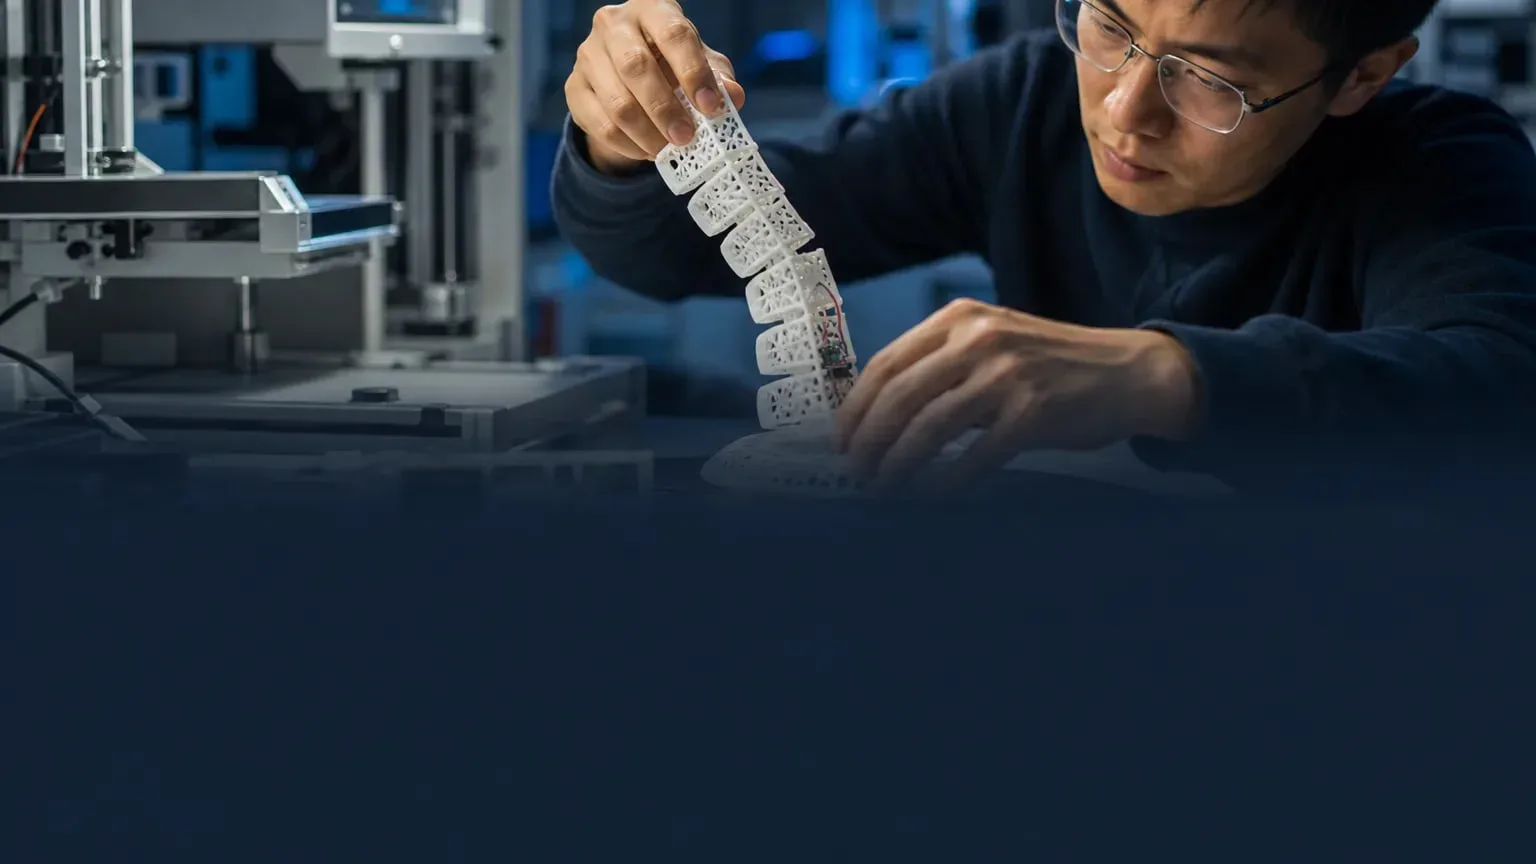
Des chercheurs du Computer Science and Artificial Intelligence Laboratory (CSAIL) du MIT et de l’université de Tianjin ont mis au point X-Hinges, un outil de conception qui aide à imprimer en 3D des objets dotés de capteurs intégrés et d’un suivi du mouvement plus précis. Le logiciel vise à rendre des objets du quotidien plus interactifs en intégrant des matériaux distincts pour les capteurs et les traces conductrices, afin de réduire les interférences et de permettre à l’objet imprimé de percevoir des mouvements dans plusieurs directions.
Points clés
- X-Hinges intègre automatiquement deux matériaux différents: l’un pour les capteurs, l’autre pour des traces assimilables à des fils.
- Le logiciel prend en charge jusqu’à trois axes de mouvement: compression, haut et bas, et latéral.
- Les chercheurs ont utilisé l’outil pour fabriquer un gant qui apprend à un robot à saisir des blocs.
- Ils ont aussi réalisé une lampe de style origami qui change de luminosité lorsqu’on la pince pour la refermer.
- Le travail doit être présenté au ACM Symposium on User Interface Software and Technology au début de novembre.
Que signifie X-Hinges pour les étudiants et les chercheurs?
Pour les étudiants et chercheurs en robotique, en interaction homme-machine et en fabrication numérique, X-Hinges montre une façon de construire des objets interactifs capables de détecter le mouvement au moment même où ils sont imprimés en 3D. L’outil est conçu pour aider à fabriquer des dispositifs comme des gants, des lampes, des jouets et des systèmes de détection qui réagissent en temps réel, sans dépendre d’un post-traitement ou de capteurs ajoutés après coup.
Le travail est particulièrement pertinent pour les projets qui ont besoin de données précises sur le mouvement d’objets déformables. L’équipe explique que le logiciel peut prendre en charge plusieurs mouvements dans un même objet et placer les capteurs là où il se plie, par exemple au niveau des articulations. Cela compte pour des usages comme un gant de préhension robotique, où les mouvements des doigts doivent être transmis rapidement et de manière fiable à un autre dispositif.
Les chercheurs soulignent aussi une contrainte pratique: l’étalonnage. Comme chaque objet imprimé peut varier légèrement, deux dispositifs qui semblent identiques peuvent produire des mesures de capteurs différentes. Pour y remédier, l’équipe a construit un système de vision par ordinateur afin de réétalonner les sorties et d’aligner les données entre des dispositifs similaires.
Comment fonctionne X-Hinges?
X-Hinges permet de composer un objet en sélectionnant et en reliant des formes, puis en choisissant la manière dont les différentes parties doivent bouger. Le logiciel insère ensuite des matériaux conducteurs de façon à séparer le signal des capteurs du signal des traces, ce que les chercheurs disent utile pour éviter les interférences qui compliquent l’interprétation d’un dispositif.
L’outil prend en charge une forme personnalisée ainsi que des options cylindre, rectangle et contour fin. Il permet aussi aux concepteurs de définir des mouvements sur trois axes, ce qui tranche avec des approches antérieures souvent limitées à un seul axe. Dans les exemples décrits par les chercheurs, cette flexibilité a permis de créer une télécommande en forme de requin cartoon avec une queue qui bouge vers le haut et le bas, ainsi qu’une lampe qui réagit au pincement.
Pourquoi les interférences de signal posent-elles problème?
Les interférences posent problème parce que les capteurs et les traces ont souvent été fabriqués dans le même matériau, ce qui peut rendre leurs signaux trop proches pour être séparés proprement. Les chercheurs comparent ce défi au fait d’entendre deux stations de radio à la fois. En pratique, cela peut empêcher un système d’interpréter correctement la manière dont une personne bouge ou tient un objet.
En attribuant des matériaux différents aux fonctions de détection et de câblage, X-Hinges cherche à préserver des signaux de capteur plus forts et à améliorer la capacité du dispositif à lire le mouvement. Cette approche est donc utile pour des objets qui doivent répondre avec précision au toucher, à la flexion ou au placement d’un objet dessus.
Quels types d’objets les chercheurs ont-ils fabriqués?
À l’aide de X-Hinges, l’équipe a réalisé plusieurs prototypes qui illustrent l’éventail des usages possibles. Un gant peut apprendre à un robot à saisir des blocs en enregistrant le mouvement des articulations des doigts et en transmettant ces informations à une main humanoïde. Un autre exemple est une petite lampe qui détecte quand on la pince pour la refermer et ajuste alors sa luminosité.
Les chercheurs ont aussi utilisé le logiciel pour créer un système capable d’identifier les objets placés dessus. Dans l’exemple décrit dans le travail, une banane a été reconnue presque immédiatement à partir des données tactiles. L’équipe estime que de tels systèmes de détection d’objets pourraient être utiles dans des lieux comme les aéroports et les épiceries.
Quelle est la prochaine étape pour cette technologie?
Les chercheurs disent vouloir combiner actionnement et détection dans une seule impression 3D, plutôt que d’ajouter la détection après la fabrication de l’objet. Cela prolongerait des travaux antérieurs sur des mécanismes imprimés à base de tendons et pourrait soutenir de nouvelles plateformes d’intelligence incarnée.
Pour l’instant, le principal défi consiste à rendre l’étalonnage plus fluide d’une copie imprimée à l’autre du même objet. Le système actuel utilise la vision par ordinateur pour aligner les sorties, et les chercheurs espèrent intégrer à l’avenir un mécanisme de réétalonnage du signal directement dans le processus de conception.