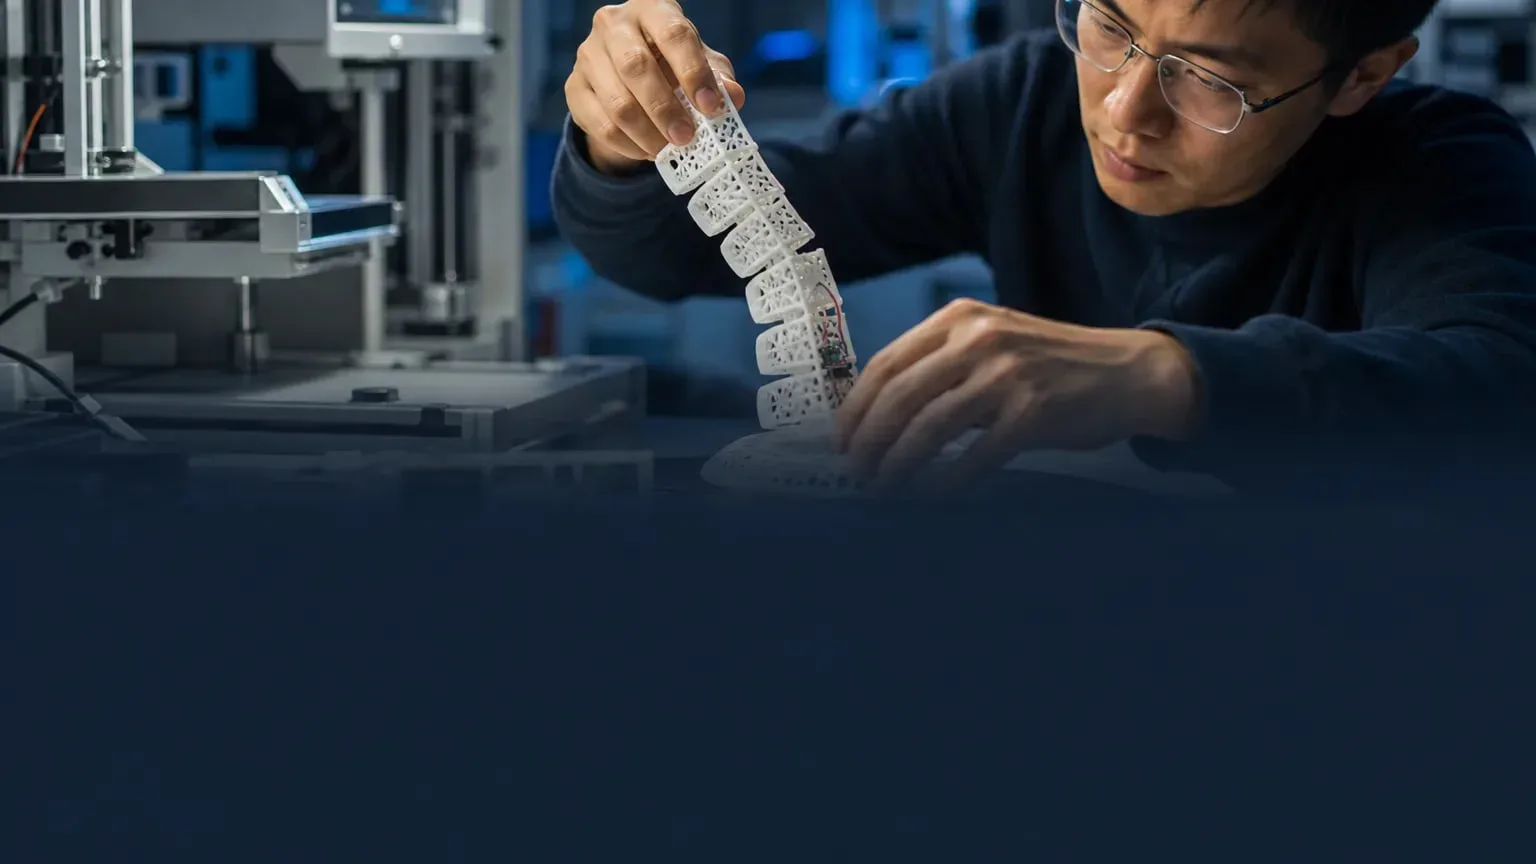
پژوهشگران آزمایشگاه علوم رایانه و هوش مصنوعی امآیتی و دانشگاه تیانجین نرمافزار «ایکس-هِینجِز» را توسعه دادهاند؛ ابزاری که به کاربران کمک میکند اشیای چاپ سهبعدی را با حسگرهای درونساخت و ردیابی دقیقتر حرکت بسازند. این نرمافزار با قرار دادن مواد متفاوت برای حسگرها و مسیرهای رسانا، به دنبال کم کردن تداخل و دادن توانایی درک حرکت در بیش از یک جهت به شیء چاپشده است.
نکات کلیدی
- ایکس-هِینجِز بهطور خودکار دو ماده متفاوت را در طراحی میگنجاند: یکی برای حسگرها و دیگری برای مسیرهای شبیه سیم.
- این نرمافزار تا سه محور حرکت را پشتیبانی میکند: فشردن، بالا و پایین، و چپ و راست.
- پژوهشگران با این ابزار یک دستکش ساختهاند که به یک ربات یاد میدهد چگونه بلوکها را بگیرد.
- آنها همچنین یک چراغ به سبک اوریگامی ساختهاند که با فشرده شدن، روشناییاش تغییر میکند.
- این کار قرار است اوایل نوامبر در همایش «اِیسیاِم» درباره نرمافزار و فناوری رابط کاربر ارائه شود.
ایکس-هِینجِز برای دانشجویان و پژوهشگران چه معنایی دارد؟
برای دانشجویان و پژوهشگرانی که در رباتیک، تعامل انسان و رایانه و ساخت دیجیتال کار میکنند، ایکس-هِینجِز نشان میدهد که میتوان شیءهای تعاملی را همانطور که چاپ سهبعدی میشوند، به حس حرکت هم مجهز کرد. این ابزار برای ساخت دستکش، چراغ، اسباببازی و سامانههای تشخیص طراحی شده که بهجای تکیه بر قطعات افزودهشده پس از چاپ، در لحظه به لمس و حرکت پاسخ میدهند.
اهمیت این روش برای پروژههایی بیشتر است که به داده حرکتی دقیق از اجسام انعطافپذیر نیاز دارند. تیم پژوهشی میگوید نرمافزار میتواند چند نوع حرکت را در یک شیء واحد پشتیبانی کند و حسگرها را در نقطههایی بگذارد که جسم در آنجا خم میشود، مثل مفصلها. این موضوع برای کاربردهایی مانند دستکش گرفتن اشیا توسط ربات مهم است، چون حرکت انگشت باید سریع و قابل اتکا به دستگاه دیگر منتقل شود.
پژوهشگران همچنین به یک محدودیت عملی اشاره میکنند: کالیبراسیون. چون هر شیء چاپشده ممکن است اندکی تفاوت داشته باشد، دو دستگاهی که از بیرون شبیه هماند لزوماً داده حسگری یکسان تولید نمیکنند. برای حل این مشکل، تیم یک سامانه بینایی رایانهای ساخته تا خروجیها را دوباره تنظیم کند و دادهها در میان نسخههای مشابه همراستا بماند.
ایکس-هِینجِز چگونه کار میکند؟
ایکس-هِینجِز به کاربر اجازه میدهد با انتخاب و وصلکردن شکلها، یک شیء را بسازد و بعد مشخص کند بخشهای مختلف آن چگونه حرکت کنند. سپس نرمافزار مواد رسانا را طوری در طرح مینشاند که سیگنال حسگر از سیگنال مسیرهای رسانا جدا بماند؛ رویکردی که به گفته پژوهشگران، تداخل را کمتر میکند و خواندن رفتار دستگاه را آسانتر میسازد.
این ابزار چهار شکل در اختیار میگذارد: گزینه سفارشی، استوانه، مستطیل و طرح نازکِ دورخطی. همچنین به طراح اجازه میدهد حرکت را در سه محور تعریف کند؛ قابلیتی که نسبت به روشهای پیشین، که اغلب فقط یک محور را پشتیبانی میکردند، پیشرفتهتر است. در نمونههای توصیفشده، همین انعطاف به ساخت یک کنترلر شبیه کوسه کارتونی با دُمی که بالا و پایین میرود و یک چراغی که به نیشگونگرفتن واکنش نشان میدهد کمک کرده است.
چرا تداخل سیگنال مسئلهساز است؟
چون حسگرها و مسیرهای رسانا معمولاً از مادهای مشابه ساخته میشدند و در نتیجه سیگنالهایشان آنقدر به هم شبیه بود که جداکردنشان دشوار میشد. پژوهشگران این چالش را به شنیدن همزمان دو ایستگاه رادیویی تشبیه میکنند. در عمل، همین مسئله میتواند مانع شود که سامانه درست بفهمد یک نفر چگونه شیء را حرکت میدهد یا در دست گرفته است.
با جدا کردن وظیفه حسکردن و وظیفه سیمکشی در دو ماده متفاوت، ایکس-هِینجِز میکوشد سیگنال حسگر را قویتر نگه دارد و توانایی شیء را در خواندن حرکت بالا ببرد. این رویکرد برای اشیایی مفید است که باید به لمس، خمشدن یا قرار گرفتن یک جسم روی خودشان دقیق واکنش نشان دهند.
پژوهشگران چه نمونههایی ساختند؟
تیم پژوهشی با استفاده از ایکس-هِینجِز چند نمونه اولیه ساخته که دامنه کاربردهای این روش را نشان میدهد. یکی از آنها دستکشی است که با ثبت حرکت مفصلهای انگشت و فرستادن سریع آن به یک دست انساننما، به ربات یاد میدهد بلوکها را چگونه بگیرد. نمونه دیگر، چراغی کوچک و اوریگامیمانند است که وقتی فشرده میشود، تغییر روشنایی میدهد.
پژوهشگران همچنین از این نرمافزار برای ساخت سامانهای استفاده کردهاند که میتواند اشیای قرارگرفته روی خود را تشخیص دهد. در نمونه توضیحدادهشده، یک موز تقریباً بلافاصله و بر پایه دادههای لمسی شناسایی شده است. به گفته تیم، چنین سامانههایی میتوانند در مکانهایی مانند فرودگاهها و فروشگاههای مواد غذایی به کار گرفته شوند.
گام بعدی این فناوری چیست؟
پژوهشگران میخواهند در آینده عملگر و حسگر را در یک چاپ سهبعدی واحد کنار هم بیاورند، نه اینکه حسکردن را بعداً به شیء اضافه کنند. این هدف ادامه کارهای پیشین درباره سازوکارهای چاپشده و محرکدار است و میتواند به پلتفرمهای تازهای برای هوش جسمانی کمک کند.
فعلاً بزرگترین چالش، آسانتر کردن کالیبراسیون میان نسخههای چاپی یک شیء واحد است. سامانه کنونی با بینایی رایانهای خروجیها را همراستا میکند و پژوهشگران امیدوارند در کارهای بعدی، سازوکاری برای تنظیم دوباره سیگنال را مستقیماً در فرایند طراحی بگنجانند.