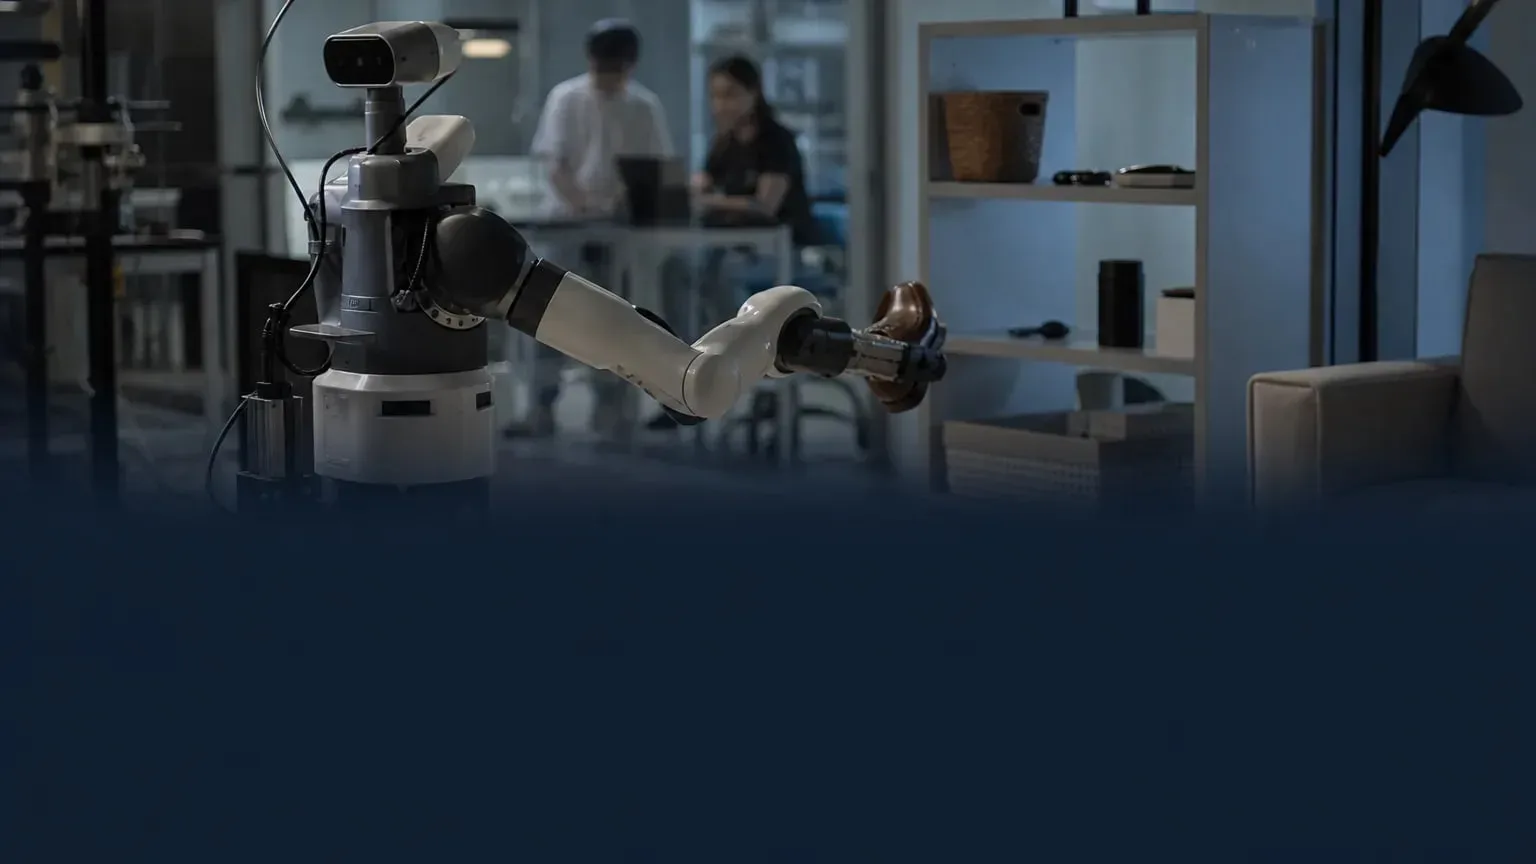
Peneliti MIT mengembangkan sistem memori baru untuk robot yang dirancang untuk menangkap objek yang salah label sebelum kesalahan itu menyebar ke peta dunia versi robot. Metode bernama UQ-DAAAM ini membantu robot mengenali deskripsi yang tidak pasti, mengumpulkan pandangan yang lebih baik atas objek yang sama, lalu mengganti keterangan yang tidak andal dengan yang lebih akurat.
Fakta kunci
- UQ-DAAAM adalah singkatan dari Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment.
- Sistem ini membandingkan beberapa deskripsi dari objek yang sama dari berbagai sudut pandang untuk mengukur ketidakpastian.
- Saat ketidakpastian tinggi, robot memilih tampilan tambahan untuk memperbaiki keterangan objek dan menyimpannya ke memori.
- Dalam pengujian, metode ini menyelesaikan ambiguitas untuk sekitar 92 persen objek dengan hanya dua keterangan tambahan per objek.
- Para peneliti mengatakan sistem ini meningkatkan akurasi deskripsi objek sebesar 5 persen dibandingkan metode terbaik sebelumnya.
Apa artinya ini bagi robot di rumah dan tempat kerja?
Dampak praktisnya, robot jadi lebih kecil kemungkinannya mempertahankan label yang keliru untuk benda penting, misalnya mengira defibrillator sebagai alat pemadam api. Itu penting ketika mesin diharapkan membantu dalam situasi yang sensitif terhadap waktu atau menjalankan tugas bertahap yang bergantung pada identitas objek dan lokasi terakhirnya.
Sistem ini ditujukan untuk robot yang bergerak di suatu lingkungan, mengumpulkan gambar dari waktu ke waktu, dan menyimpan gambar itu sebagai keterangan dalam memori berbasis peta 3D. Dengan memakai sudut pandang tambahan hanya saat ketidakpastian tinggi, metode ini dirancang untuk terus memperbarui memori secara real time tanpa menjalankan ulang model visi-bahasa untuk setiap frame.
Menurut para peneliti, pendekatan ini dapat berguna untuk robot rumah tangga atau industri, termasuk mesin yang membersihkan meja makan atau bekerja bersama kolaborator manusia untuk merakit peralatan. Mereka juga menyebut kerangka kuantifikasi ketidakpastian yang sama mungkin kelak diperluas ke manipulator robot bergerak dan tugas prediksi lainnya.
Bagaimana UQ-DAAAM bekerja?
Sistem ini dibangun di atas kerangka memori DAAAM yang lebih awal dari tim tersebut, yang memakai model visi-bahasa untuk membuat keterangan rinci tentang objek yang terlihat oleh kamera onboard robot. UQ-DAAAM menambahkan lapisan yang memeriksa seberapa yakin robot terhadap setiap keterangan sebelum disimpan sebagai bagian dari memori.
Caranya melalui dua langkah. Pertama, sistem mengevaluasi tingkat keyakinan model bahasa terhadap kata-kata yang dihasilkannya. Kedua, sistem membandingkan keterangan untuk objek yang sama dari sudut pandang berbeda untuk melihat apakah semuanya selaras. Sinyal-sinyal itu digabung menjadi satu skor ketidakpastian. Jika skornya terlalu tinggi, robot mencari gambar lain yang lebih berguna untuk objek yang sama dan menggunakannya untuk menyempurnakan keterangan.
Para peneliti mengatakan heuristik pemilihan mereka dapat mengidentifikasi frame tambahan terbaik tanpa menjalankan ulang model visi-bahasa, sehingga cukup efisien untuk robot bergerak yang terus memperbarui memori saat bergerak.
Mengapa memori robot yang lebih baik penting?
Robot yang bekerja di dunia nyata tidak selalu melihat objek dengan jelas. Mereka bisa menghadapi tampilan sebagian, objek yang jauh, gambar buram, atau pencahayaan yang buruk. Dalam kondisi seperti itu, deskripsi yang salah bisa bertahan di memori dan memengaruhi tindakan serta jawaban berikutnya.
Dengan UQ-DAAAM, robot dapat merevisi keterangan ketika bukti dari berbagai sudut pandang menunjukkan label awal mungkin keliru. Para peneliti mengatakan hal ini memperbaiki bukan hanya deskripsi objek, tetapi juga jawaban tentang di mana robot melihat sesuatu dan kapan terakhir kali menemukannya.
Apa hasil yang dilaporkan para peneliti?
Tim mengatakan langkah penyempurnaan itu dapat menyelesaikan ambiguitas untuk sekitar 92 persen objek di lingkungan robot, sambil hanya membutuhkan dua keterangan tambahan per objek. Dibandingkan metode dasar, sistem ini meningkatkan akurasi deskripsi objek sebesar 5 persen.
Penulis bersama Harry Zhang dan Nicolas Gorlo bekerja dengan penulis senior Luca Carlone, profesor madya MIT di bidang aeronautika dan astronotika serta peneliti utama di Laboratory for Information and Decision Systems. Riset ini dijadwalkan dipresentasikan di Conference on Neural Information Processing Systems.
Penelitian ini didukung sebagian oleh U.S. Army Research Laboratory dan U.S. Office of Naval Research.
Apa langkah berikutnya?
Para peneliti mengatakan mereka ingin memakai UQ-DAAAM pada jenis robot lain, termasuk manipulator robot bergerak. Mereka juga meneliti apakah sistem ini bisa menandai kembali area dengan ketidakpastian tinggi agar robot dapat kembali ke sana dan memperbaiki pemahamannya terhadap lingkungan.
Tujuan lainnya adalah menerapkan metode kuantifikasi ketidakpastian serupa pada sistem yang memprediksi bagaimana lingkungan robot akan berubah di masa depan.