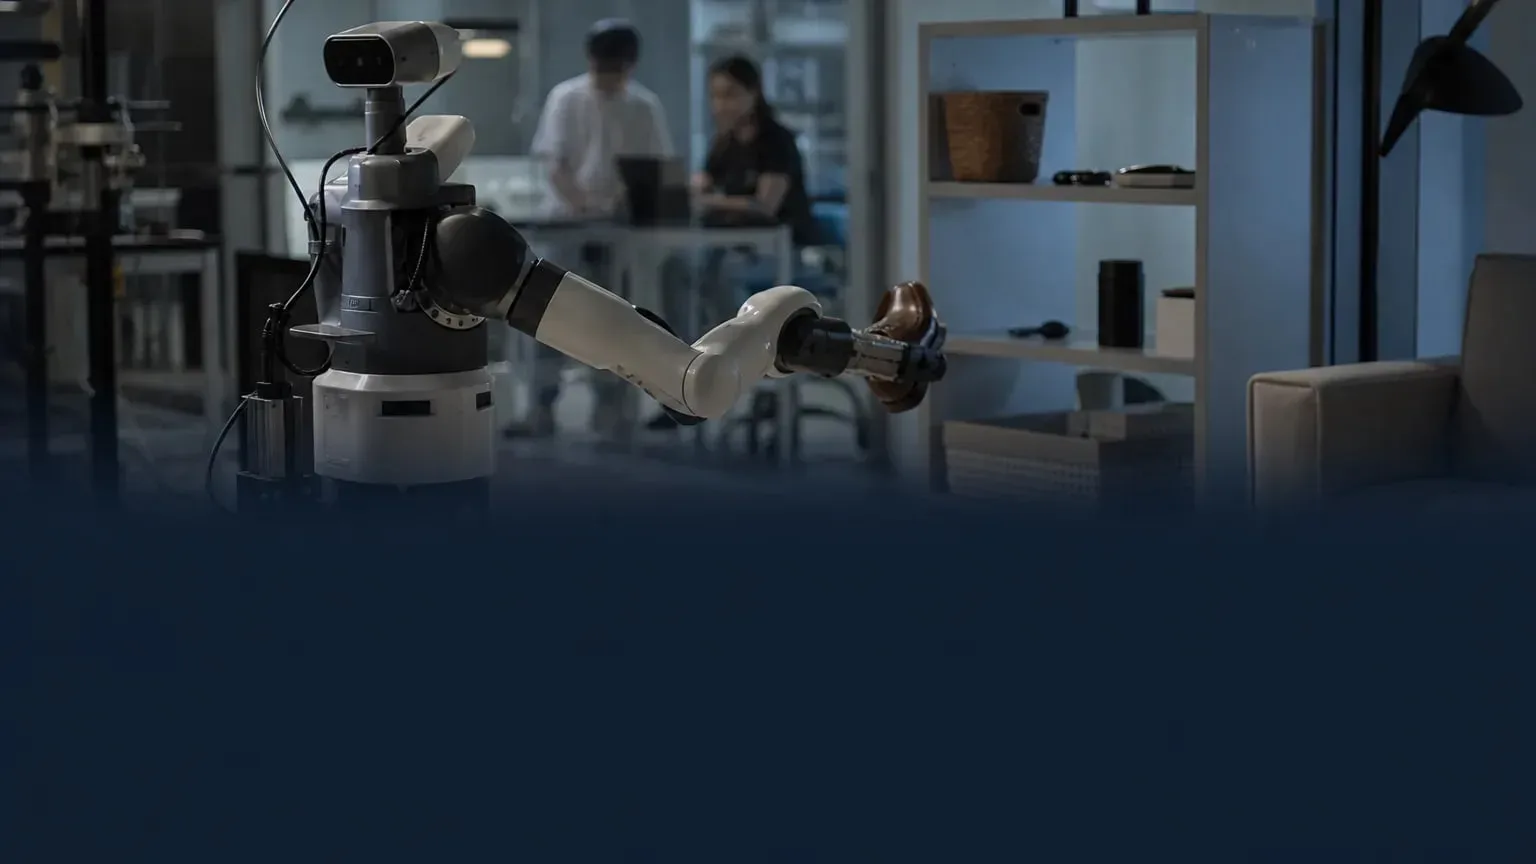
MIT araştırmacıları, bir robotun dünya haritasına yanlış etiketler işlemeden önce bu hataları yakalamayı amaçlayan yeni bir hafıza sistemi geliştirdi. UQ-DAAAM adı verilen yöntem, robotun belirsiz açıklamaları ayırt etmesine, aynı nesneye daha iyi bakışlar toplamasına ve güvenilmez altyazıları daha doğru olanlarla değiştirmesine yardımcı oluyor.
Temel bilgiler
- UQ-DAAAM, Uncertainty Quantification for Describe Anything, Anywhere, at Any Moment ifadesinin kısaltması.
- Sistem, belirsizliği ölçmek için aynı nesnenin farklı bakış açılarından alınan birden fazla açıklamasını karşılaştırıyor.
- Belirsizlik yüksek olduğunda robot, nesne altyazısını iyileştirmek için ek görüşler seçiyor ve rafine edilmiş açıklamayı belleğe kaydediyor.
- Deneylerde yöntem, nesnelerin yaklaşık yüzde 92’sine ilişkin belirsizlikleri yalnızca nesne başına iki ek altyazıyla çözdü.
- Araştırmacılar, sistemin nesne-açıklama doğruluğunu mevcut en iyi yönteme kıyasla yüzde 5 artırdığını söylüyor.
Ev ve iş yerlerindeki robotlar için bu ne anlama geliyor?
Pratik sonuç şu: Bir robot, önemli bir nesneyi yanlış adlandırıp bu hatayı taşımaya devam etme olasılığını azaltabilir. Bu, örneğin duvara monte bir defibrilatörü yangın söndürücüyle karıştırmak gibi zaman kritik durumlarda önem taşıyor.
Sistem, bir ortamda dolaşan, zaman içinde görüntü toplayan ve bunları 3B harita tabanlı bir bellekte altyazılar olarak saklayan robotlar için tasarlandı. Yalnızca belirsizlik yüksek olduğunda ek bakış açıları kullanması, yöntemin her kare için görme-dil modelini yeniden çalıştırmadan hafızayı gerçek zamanlı güncellemesine yardımcı olmayı hedefliyor.
Araştırmacılara göre yaklaşım, ev içi ya da endüstriyel robotlar için yararlı olabilir; bunlar arasında masa toplayan ya da ekipman montajında insanlarla birlikte çalışan makineler de var. Aynı belirsizlik-ölçümü çerçevesinin ileride mobil robotik manipülatörlere ve başka tahmin görevlerine genişletilebileceği de belirtiliyor.
UQ-DAAAM nasıl çalışıyor?
Sistem, ekibin önceki çalışması olan DAAAM üzerine kuruluyor. DAAAM, bir robotun yerleşik kameralarıyla yakaladığı sahnelerdeki nesneleri ayrıntılı biçimde betimlemek için bir görme-dil modeli kullanıyor. UQ-DAAAM ise bu açıklama belleğe kaydedilmeden önce robotun her altyazı konusunda ne kadar emin olması gerektiğini denetleyen bir katman ekliyor.
Bunu iki adımda yapıyor. Önce, dil modelinin ürettiği kelimeler üzerindeki güvenini değerlendiriyor. Ardından, aynı nesneye ait farklı bakış açılarından gelen altyazıları karşılaştırarak bunların birbirleriyle ne kadar uyumlu olduğunu ölçüyor. Bu sinyaller tek bir belirsizlik puanında birleştiriliyor. Skor çok yüksekse robot, aynı nesneye ait daha yararlı görüntüler arıyor ve altyazıyı bunlarla iyileştiriyor.
Araştırmacılar, seçim sezgisellerinin görme-dil modelini yeniden çalıştırmadan en iyi ek kareleri saptayabildiğini ve bunun da hareket eden bir robotun belleğini güncel tutacak kadar hesaplama maliyetini düşürdüğünü söylüyor.
Neden daha iyi robot hafızası önemli?
Gerçek ortamlarda çalışan robotlar nesneleri her zaman net göremez. Kısmi görüşler, uzaktaki nesneler, bulanık görüntüler veya kötü ışıkla karşılaşabilirler. Bu durumlarda yanlış bir açıklama bellekte kalabilir ve sonraki eylemleri ya da yanıtları etkileyebilir.
UQ-DAAAM ile robot, bakış açılarından gelen kanıtlar ilk etiketin yanlış olabileceğini gösterdiğinde altyazıyı yeniden düzenleyebiliyor. Araştırmacılar bunun yalnızca nesne betimlemelerini değil, robotun bir şeyi nerede gördüğü ve en son ne zaman karşılaştığına dair yanıtları da iyileştirdiğini söylüyor.
Araştırmacılar ne bildirdi?
Ekip, iyileştirme adımının robotun ortamındaki nesnelerin yaklaşık yüzde 92’si için belirsizlikleri çözebildiğini ve bunu nesne başına yalnızca iki ek altyazı gerektirerek yaptığını söyledi. Temel yöntemlerle karşılaştırıldığında sistem, nesne açıklamalarının doğruluğunu yüzde 5 artırdı.
Eş baş yazarlar Harry Zhang ve Nicolas Gorlo, kıdemli yazar Luca Carlone ile birlikte çalıştı. Carlone, MIT’nin Havacılık ve Uzay Bölümü’nde doçent, Laboratory for Information and Decision Systems’te baş araştırmacı ve MIT SPARK Laboratory’nin direktörü. Araştırmanın Conference on Neural Information Processing Systems’te sunulması planlanıyor.
Çalışma kısmen U.S. Army Research Laboratory ve U.S. Office of Naval Research tarafından desteklendi.
Sırada ne var?
Araştırmacılar, UQ-DAAAM’ı mobil robotik manipülatörler gibi başka robot türleriyle kullanmak istediklerini söylüyor. Ayrıca sistemin, robotların geri dönüp anlayışlarını geliştirebilmeleri için onları yüksek belirsizlik alanlarına yönlendirip yönlendiremeyeceğini de inceliyorlar.
Bir başka hedef de, benzer belirsizlik-ölçümü yöntemlerini bir robotun çevresinin gelecekte nasıl değişeceğini tahmin eden sistemlere uygulamak.