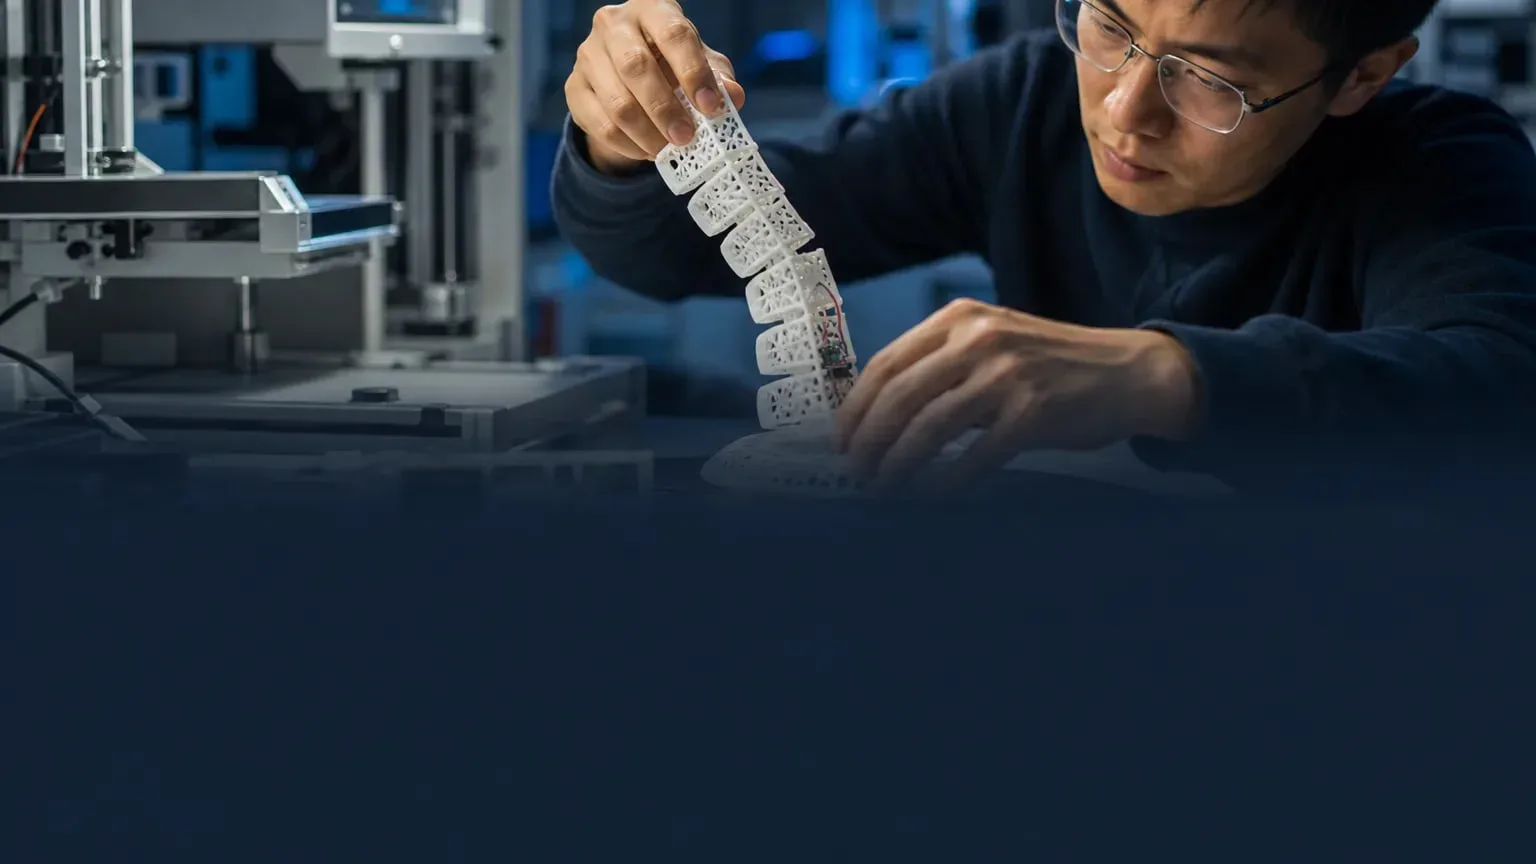
Investigadores del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT (CSAIL) y de la Universidad de Tianjin desarrollaron X-Hinges, una herramienta de diseño que permite imprimir en 3D objetos con detección integrada y un seguimiento del movimiento más preciso. El software busca volver más interactivos los objetos cotidianos al incrustar materiales distintos para sensores y trazas, reducir interferencias y permitir que el objeto impreso perciba el movimiento en más de una dirección.
Datos clave
- X-Hinges incrusta automáticamente dos materiales distintos: uno para sensores y otro para trazas similares a cables.
- El software admite hasta tres ejes de movimiento: compresión, arriba y abajo, y lado a lado.
- Los investigadores usaron la herramienta para construir un guante que enseña a un robot a agarrar bloques.
- También fabricaron una lámpara estilo origami que cambia de brillo cuando se pinza.
- El trabajo se presentará en el ACM Symposium on User Interface Software and Technology a comienzos de noviembre.
Qué significa X-Hinges para estudiantes e investigadores
Para estudiantes e investigadores que trabajan en robótica, interacción humano-computadora y fabricación digital, X-Hinges ofrece una forma de construir objetos interactivos que pueden detectar movimiento mientras se imprimen en 3D. La herramienta está pensada para ayudar a crear dispositivos como guantes, lámparas, juguetes y sistemas de detección que respondan en tiempo real, sin depender de un posprocesado o de sensores añadidos después.
La investigación es especialmente relevante para proyectos que necesitan datos de movimiento precisos a partir de objetos deformables. El equipo afirma que el software puede admitir distintos movimientos dentro del mismo objeto y colocar sensores donde el objeto se dobla, como en las articulaciones. Eso importa en aplicaciones como un guante para agarre robótico, donde el movimiento de los dedos debe transmitirse con rapidez y fiabilidad a otro dispositivo.
Los investigadores también señalan una limitación práctica: la calibración. Como cada objeto impreso puede variar ligeramente, dos dispositivos que parecen iguales pueden generar lecturas distintas. Para resolverlo, el equipo construyó un sistema de visión por computadora que recalibra las salidas para alinear los datos entre dispositivos coincidentes.
Cómo funciona X-Hinges
X-Hinges permite ensamblar un objeto seleccionando y conectando formas, y luego elegir cómo deben moverse las partes. El software incrusta materiales conductores de un modo que busca separar la señal del sensor de la señal de la traza, algo que los investigadores dicen que ayuda a evitar la interferencia que puede volver difícil de interpretar un dispositivo.
La herramienta admite una forma personalizada, además de opciones de cilindro, rectángulo y contorno delgado. También permite definir el movimiento en tres ejes, un cambio frente a enfoques anteriores que a menudo solo soportaban un eje. En los ejemplos descritos por los investigadores, esa flexibilidad ayudó a crear un controlador con forma de tiburón de caricatura y una lámpara que reacciona al pellizco del usuario.
¿Por qué la interferencia de señales es un problema?
Es un problema porque sensores y trazas suelen fabricarse con el mismo material, lo que puede hacer que sus señales sean demasiado parecidas para separarlas con claridad. Los investigadores comparan ese reto con escuchar dos emisoras de radio al mismo tiempo. En la práctica, eso puede impedir que un sistema interprete correctamente cómo se mueve o cómo sostiene un objeto una persona.
Al asignar materiales distintos a las funciones de sensado y de cableado, X-Hinges busca preservar señales de sensor más fuertes y mejorar la capacidad del dispositivo para leer el movimiento. Eso hace que el enfoque sea útil para objetos que necesitan responder con precisión al tacto, a la flexión o a la colocación de un objeto encima.
Qué tipos de dispositivos hicieron los investigadores
Usando X-Hinges, el equipo construyó varios prototipos que muestran el abanico de posibles usos. Un guante puede enseñar a un robot a agarrar bloques al registrar el movimiento de las articulaciones de los dedos y enviar esa información a una mano humanoide. Otro ejemplo es una lámpara pequeña que detecta cuándo se la pinza y cambia de brillo en respuesta.
Los investigadores también usaron el software para crear un sistema capaz de identificar objetos colocados encima. En el ejemplo descrito en el trabajo, un plátano fue reconocido casi de inmediato a partir de los datos táctiles. El equipo afirma que sistemas de detección de objetos así podrían ser útiles en entornos como aeropuertos y supermercados.
Cuál es el siguiente paso para la tecnología
Los investigadores dicen que quieren combinar actuación y detección en una sola impresión 3D, en lugar de añadir la detección después de fabricar el objeto. Eso ampliaría trabajos previos sobre mecanismos impresos impulsados por tendones y podría respaldar nuevas plataformas de inteligencia incorporada.
Por ahora, el principal desafío es lograr que la calibración sea más fluida entre copias impresas del mismo objeto. El sistema actual usa visión por computadora para alinear las salidas, y los investigadores esperan incorporar en el futuro un mecanismo de recalibración de señal directamente en el proceso de diseño.