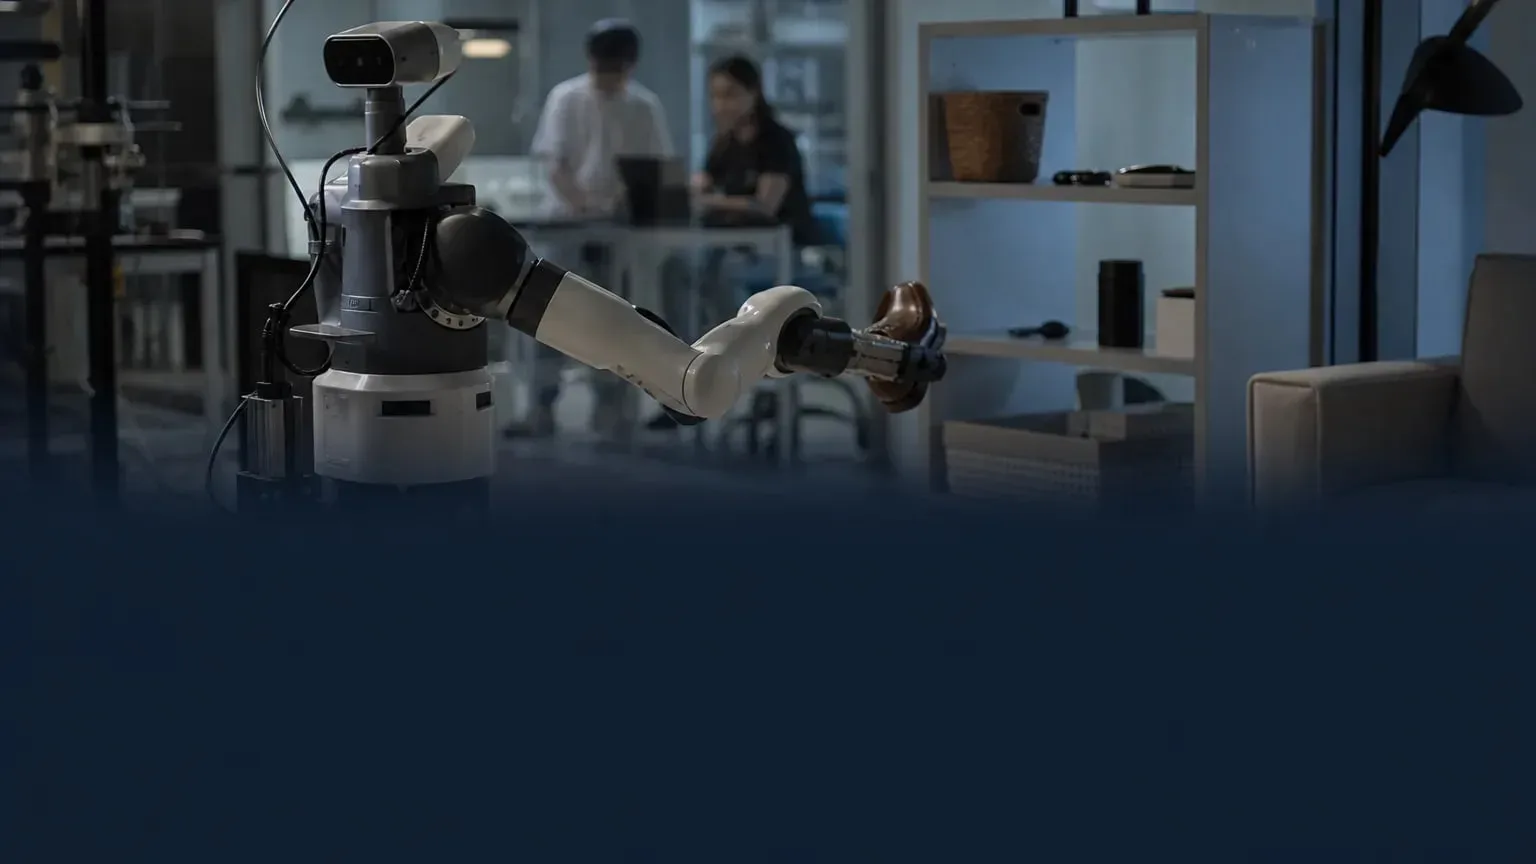
پژوهشگران امآیتی سامانهای تازه برای حافظه روباتها ساختهاند که قرار است خطاهای برچسبگذاری اشیا را پیش از آنکه در نقشه ذهنی روبات پخش شود، شناسایی کند. این روش که «یوکیو-دیایاِیاِیاِم» نام دارد، توضیحات نامطمئن را تشخیص میدهد، نماهای بهتر از همان شیء را جمع میکند و شرحهای غیرقابلاعتماد را با نسخههای دقیقتر جایگزین میکند.
نکات کلیدی
- یوکیو-دیایاِیاِیاِم مخفف «کمیسازی عدمقطعیت برای توصیف هر چیز، هرجا، در هر لحظه» است.
- این سامانه چند توصیف از یک شیء را از زوایای مختلف با هم مقایسه میکند تا میزان عدمقطعیت را بسنجد.
- وقتی عدمقطعیت بالا باشد، روبات نماهای بیشتری را برای بهبود کپشن شیء انتخاب میکند و نسخه اصلاحشده را در حافظه ذخیره میکند.
- در آزمایشها، این روش ابهام را برای حدود ۹۲ درصد اشیا برطرف کرد و برای هر شیء فقط به دو کپشن اضافه نیاز داشت.
- پژوهشگران میگویند این سامانه دقت توصیف اشیا را ۵ درصد نسبت به روشهای پیشرفتهتر بهبود داده است.
این سامانه برای روباتهای خانگی و کاری چه معنایی دارد؟
اثر عملی این است که روبات کمتر احتمال دارد یک برچسب اشتباه را برای شیئی مهم حفظ کند؛ مثلاً بهجای دفیبریلاتور، آن را با خاموشکننده آتش اشتباه بگیرد. این موضوع در موقعیتهای زمانحساس یا در کارهای چندمرحلهای اهمیت دارد؛ جاهایی که روبات باید بداند یک شیء چیست و آخرین بار کجا دیده شده است.
این سامانه برای روباتهایی طراحی شده که در محیط حرکت میکنند، در طول زمان تصویر جمع میکنند و آن تصویرها را بهصورت کپشن در حافظهای مبتنی بر نقشه سهبعدی ذخیره میکنند. با استفاده از نماهای اضافی فقط وقتی عدمقطعیت بالا است، این روش قرار است حافظه را همزمان با حرکت بهروز نگه دارد، بدون آنکه برای هر فریم مدل دیداری-زبانی دوباره اجرا شود.
پژوهشگران میگویند این رویکرد میتواند برای روباتهای خانگی یا صنعتی مفید باشد، از جمله ماشینهایی که میز را جمع میکنند یا کنار انسانها برای مونتاژ تجهیزات کار میکنند. آنها همچنین میگویند همین چارچوب کمیسازی عدمقطعیت شاید بعدتر به بازوهای روباتیک متحرک و دیگر وظایف پیشبینی هم گسترش یابد.
یوکیو-دیایاِیاِیاِم چگونه کار میکند؟
این سامانه بر پایه چارچوب قبلی تیم، یعنی دیایاِیاِیاِم، ساخته شده است؛ سیستمی که از یک مدل دیداری-زبانی برای تولید شرحهای دقیق از اشیای دیدهشده توسط دوربینهای روی روبات استفاده میکند. یوکیو-دیایاِیاِیاِم لایهای اضافه میکند که پیش از ذخیره شدن هر کپشن در حافظه، بررسی میکند روبات تا چه اندازه باید به آن اعتماد کند.
این کار در دو گام انجام میشود. نخست، میزان اطمینان مدل زبانی به واژههایی را میسنجد که تولید کرده است. سپس، کپشنهای یک شیء را از دیدگاههای مختلف با هم مقایسه میکند تا ببیند آیا با هم همخوانی دارند یا نه. این سیگنالها در یک امتیاز عدمقطعیت واحد ادغام میشوند. اگر امتیاز خیلی بالا باشد، روبات به دنبال تصویرهای مفیدتر از همان شیء میگردد و از آنها برای اصلاح کپشن استفاده میکند.
پژوهشگران میگویند راهبرد انتخاب آنها میتواند بهترین فریمهای اضافی را بدون اجرای دوباره مدل دیداری-زبانی پیدا کند؛ موضوعی که محاسبات لازم را آنقدر کاهش میدهد که یک روبات متحرک بتواند هنگام حرکت، حافظه خود را بهروز کند.
چرا حافظه بهتر برای روبات مهم است؟
روباتهایی که در محیطهای واقعی کار میکنند، همیشه اشیا را واضح نمیبینند. ممکن است فقط بخشی از شیء را ببینند، از فاصله دور با آن روبهرو شوند یا تصویرهای تار و کمنور دریافت کنند. در چنین شرایطی، یک توصیف اشتباه میتواند در حافظه بماند و بر رفتارهای بعدی و پاسخهای بعدی اثر بگذارد.
با یوکیو-دیایاِیاِیاِم، روبات میتواند وقتی شواهد از زوایای مختلف نشان میدهد برچسب اولیه شاید غلط بوده، کپشن را بازبینی کند. پژوهشگران میگویند این کار نهتنها توصیف اشیا را بهتر میکند، بلکه پاسخ به پرسشهایی درباره اینکه روبات یک چیز را کجا دیده و آخرین بار چه زمانی با آن روبهرو شده را هم دقیقتر میکند.
پژوهشگران چه گزارش کردند؟
تیم پژوهشی گفته است مرحله اصلاح میتواند ابهام را برای حدود ۹۲ درصد اشیا در محیط روبات برطرف کند و برای هر شیء فقط به دو کپشن اضافه نیاز داشته باشد. در مقایسه با روشهای پایه، این سامانه دقت توصیف اشیا را ۵ درصد افزایش داده است.
هری ژانگ و نیکولاس گورلو، نویسندگان همسرپرست، با لوکا کارلونه، استاد یاریار در مهندسی هوافضا و پژوهشگر اصلی در آزمایشگاه سامانههای اطلاعات و تصمیمگیری امآیتی، روی این کار همکاری کردهاند. این پژوهش قرار است در کنفرانس سامانههای پردازش اطلاعات عصبی ارائه شود.
این پژوهش بخشی از حمایت مالی خود را از آزمایشگاه پژوهشی ارتش ایالات متحده و دفتر پژوهش نیروی دریایی ایالات متحده دریافت کرده است.
گام بعدی چیست؟
پژوهشگران میگویند میخواهند از یوکیو-دیایاِیاِیاِم برای انواع دیگر روباتها، از جمله بازوهای روباتیک متحرک، استفاده کنند. آنها همچنین بررسی میکنند که آیا این سامانه میتواند روباتها را دوباره به نواحی دارای عدمقطعیت بالا هدایت کند تا ماشینها آن بخشها را بازبینی کنند و فهم خود از محیط را بهتر کنند.
هدف دیگر، بهکارگیری روشهای مشابه کمیسازی عدمقطعیت در سامانههایی است که پیشبینی میکنند محیط یک روبات در آینده چگونه تغییر خواهد کرد.