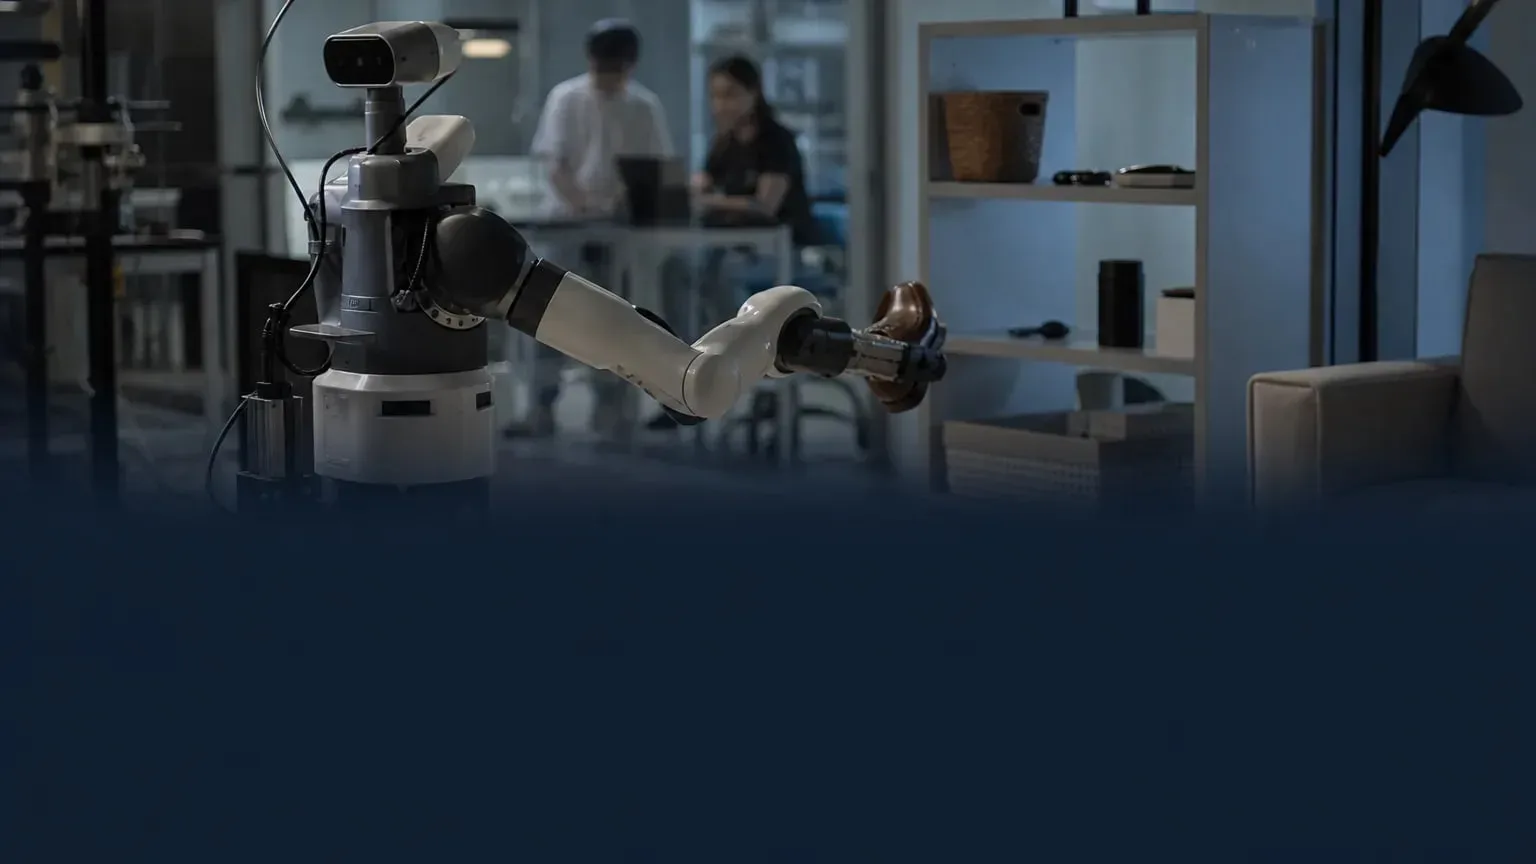
एमआईटी शोधकर्ताओं ने रोबोट के लिए एक नई मेमोरी प्रणाली विकसित की है, जो गलत लेबल वाली वस्तुओं को पकड़ने और उन त्रुटियों को रोबोट के विश्व-मानचित्र में फैलने से पहले सुधारने के लिए बनाई गई है। यूक्यू-डीएएएएम नाम की यह विधि रोबोट को अनिश्चित विवरण पहचानने, उसी वस्तु के बेहतर दृश्य जुटाने और अविश्वसनीय कैप्शन को अधिक सटीक वर्णनों से बदलने में मदद करती है।
मुख्य तथ्य
- यूक्यू-डीएएएएम का पूरा नाम “अनसर्टेन्टी क्वांटिफिकेशन फॉर डिस्क्राइब एनीथिंग, एनीवेयर, ऐट एनी मोमेंट” है।
- यह प्रणाली अलग-अलग दृष्टिकोणों से एक ही वस्तु के कई वर्णनों की तुलना करके अनिश्चितता मापती है।
- जब अनिश्चितता अधिक होती है, रोबोट अतिरिक्त दृश्य चुनकर वस्तु के कैप्शन को सुधारता है और परिष्कृत विवरण को मेमोरी में सहेजता है।
- परीक्षणों में इस विधि ने लगभग 92 प्रतिशत वस्तुओं की अस्पष्टता दूर की और प्रति वस्तु केवल दो अतिरिक्त कैप्शन उपयोग किए।
- शोधकर्ताओं के अनुसार, इस प्रणाली ने अत्याधुनिक तरीकों की तुलना में वस्तु-वर्णन की सटीकता 5 प्रतिशत बढ़ाई।
घर और कार्यस्थल में काम करने वाले रोबोटों के लिए इसका क्या मतलब है?
व्यावहारिक असर यह है कि रोबोट किसी महत्वपूर्ण चीज़ के बारे में गलत लेबल को आगे ढोने की संभावना कम कर सकता है, जैसे दीवार पर लगे डिफिब्रिलेटर को अग्निशामक यंत्र समझ लेना। यह तब अहम है जब मशीन से समय-संवेदी काम या ऐसे बहु-चरणीय कार्य करवाने हों जिनमें यह जानना जरूरी हो कि कोई वस्तु क्या है और उसे आख़िरी बार कहाँ देखा गया था।
यह प्रणाली उन रोबोटों के लिए बनाई गई है जो किसी वातावरण में चलते हैं, समय के साथ चित्र इकट्ठा करते हैं और उन चित्रों को 3डी मानचित्र-आधारित मेमोरी में कैप्शन के रूप में सहेजते हैं। जहाँ अनिश्चितता अधिक होती है, वहीं अतिरिक्त दृष्टिकोण चुनकर यह विधि हर फ़्रेम के लिए विज़न-भाषा मॉडल को दोबारा चलाए बिना मेमोरी को वास्तविक समय में अपडेट रखने के लिए तैयार की गई है।
शोधकर्ताओं के अनुसार, यह दृष्टिकोण घरेलू या औद्योगिक रोबोटों के लिए उपयोगी हो सकता है, जिनमें टेबल समेटने या मानव सहयोगियों के साथ उपकरण जोड़ने वाले मशीन शामिल हैं। उनका यह भी कहना है कि यही अनिश्चितता-मापन ढांचा आगे मोबाइल रोबोटिक मैनिपुलेटर्स और अन्य पूर्वानुमान कार्यों तक बढ़ाया जा सकता है।
यूक्यू-डीएएएएम कैसे काम करता है?
यह प्रणाली टीम के पहले के डीएएएएएम मेमोरी ढांचे पर आधारित है, जो रोबोट के ऑनबोर्ड कैमरों से देखी गई वस्तुओं के लिए विस्तृत कैप्शन बनाने में एक विज़न-भाषा मॉडल का उपयोग करता है। यूक्यू-डीएएएएम उस प्रक्रिया में एक परत जोड़ता है, जो यह जाँचती है कि मेमोरी में सहेजने से पहले रोबोट को हर कैप्शन पर कितनी भरोसा होना चाहिए।
यह दो चरणों में काम करता है। पहले, यह मॉडल द्वारा उत्पन्न शब्दों पर उसके भरोसे का आकलन करता है। फिर यह एक ही वस्तु के अलग-अलग दृष्टिकोणों से आए कैप्शन की तुलना करके देखता है कि वे कितने मेल खाते हैं। इन संकेतों को मिलाकर एक अनिश्चितता-स्कोर बनाया जाता है। यदि स्कोर बहुत अधिक हो, तो रोबोट उसी वस्तु की और उपयोगी छवियाँ खोजता है और उनसे कैप्शन को परिष्कृत करता है।
शोधकर्ताओं का कहना है कि उनकी चयन-ह्यूरिस्टिक विज़न-भाषा मॉडल को दोबारा चलाए बिना सर्वोत्तम अतिरिक्त फ़्रेम पहचान सकती है, जिससे गणना इतनी कम हो जाती है कि एक मोबाइल रोबोट चलते-चलते मेमोरी अपडेट कर सके।
रोबोट की बेहतर मेमोरी क्यों महत्वपूर्ण है?
वास्तविक वातावरण में काम करने वाले रोबोट वस्तुओं को हमेशा साफ़ नहीं देख पाते। उन्हें आंशिक दृश्य, दूर की वस्तुएँ, धुंधली छवियाँ या खराब रोशनी मिल सकती है। ऐसे मामलों में एक गलत विवरण मेमोरी में बना रह सकता है और बाद के कामों तथा जवाबों को प्रभावित कर सकता है।
यूक्यू-डीएएएएम के साथ, जब विभिन्न दृष्टिकोणों से मिले सबूत बताते हैं कि मूल लेबल गलत हो सकता है, तब रोबोट कैप्शन को संशोधित कर सकता है। शोधकर्ताओं का कहना है कि इससे न सिर्फ़ वस्तु-वर्णन बेहतर होता है, बल्कि इस सवाल के जवाब भी सुधरते हैं कि रोबोट ने किसी चीज़ को कहाँ देखा था और उसे आख़िरी बार कब देखा था।
शोधकर्ताओं ने क्या रिपोर्ट किया?
टीम के अनुसार, यह परिष्करण चरण रोबोट के वातावरण में लगभग 92 प्रतिशत वस्तुओं की अस्पष्टता दूर कर सकता है और इसके लिए प्रति वस्तु केवल दो अतिरिक्त कैप्शन चाहिए होते हैं। बेसलाइन तरीकों की तुलना में प्रणाली ने वस्तु-वर्णनों की सटीकता 5 प्रतिशत बढ़ाई।
सह-प्रमुख लेखक हैरी झांग और निकोलस गोर्लो ने वरिष्ठ लेखक लुका कारलोने के साथ काम किया, जो एमआईटी के वैमानिकी और अंतरिक्ष विज्ञान विभाग में सहायक प्रोफेसर तथा प्रयोगशाला फॉर इन्फ़ॉर्मेशन एंड डिसीजन सिस्टम्स में प्रमुख अन्वेषक हैं। यह शोध कॉन्फ़्रेंस ऑन न्यूरल इन्फ़ॉर्मेशन प्रोसेसिंग सिस्टम्स में प्रस्तुत किया जाना है।
इस काम को आंशिक रूप से यू.एस. आर्मी रिसर्च लैबोरेटरी और यू.एस. ऑफिस ऑफ़ नेवल रिसर्च से समर्थन मिला।
आगे क्या?
शोधकर्ता यूक्यू-डीएएएएम को अन्य रोबोट प्रकारों, खासकर मोबाइल रोबोटिक मैनिपुलेटर्स के साथ उपयोग करना चाहते हैं। वे यह भी देख रहे हैं कि क्या यह प्रणाली रोबोट को उच्च-अनिश्चितता वाले क्षेत्रों की ओर वापस संकेत कर सकती है, ताकि मशीनें वहाँ लौटकर अपने पर्यावरण की समझ सुधार सकें।
एक और लक्ष्य ऐसी ही अनिश्चितता-मापन विधियों को उन प्रणालियों पर लागू करना है जो भविष्य में रोबोट के वातावरण में होने वाले बदलावों का अनुमान लगाती हैं।